传统焊缝与容器内部检测有三件必须付的成本:停机、搭脚手架、表面打磨。检测机器人的价值,就是把这三样省掉一部分。但省不等于全能——它适合哪些活、不适合哪些活,需要分场景看。
据 2026 年第二十二届特种设备无损检测行业高质量发展交流会公开披露的行业应用,机器人检测主要落在三类场景。
场景一:容器内部腔体
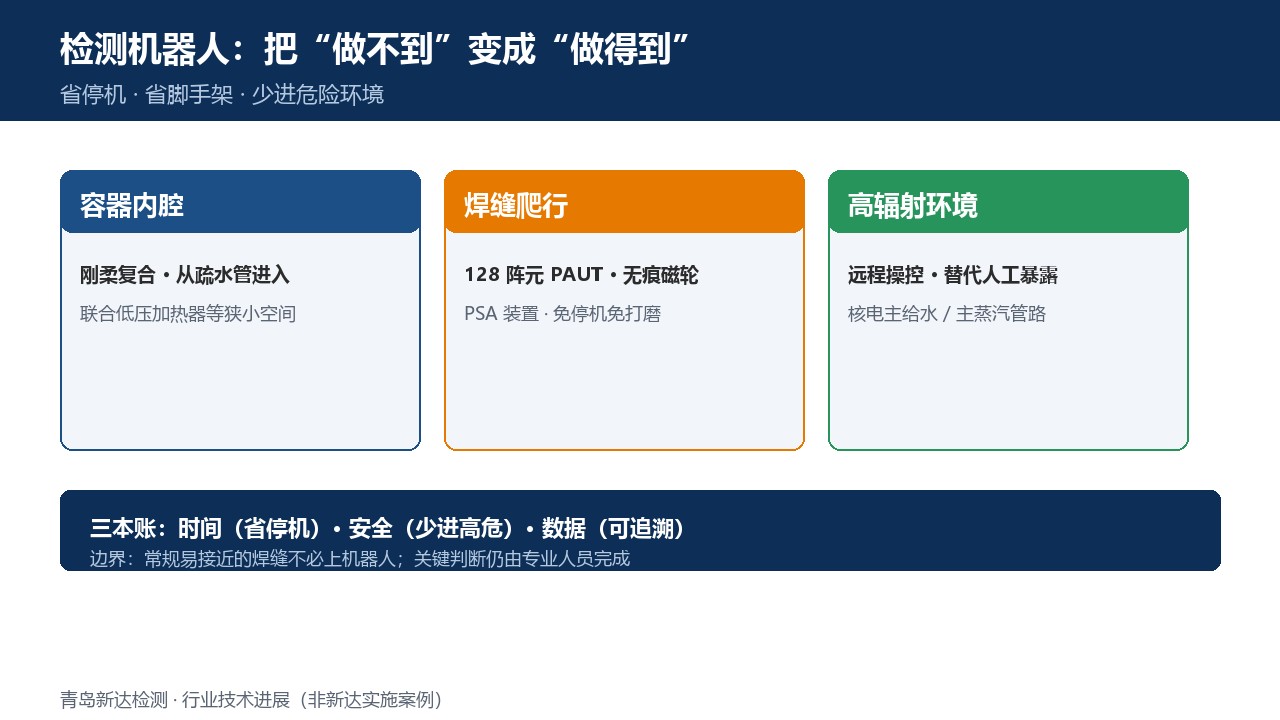
解决的问题:联合低压加热器这类设备内部空间狭小、有立柱、筋板、密排管,刚体机器人进不去,内窥镜又遍历性不足,人进去又受限。
怎么进:机器人用刚柔复合设计(多自由度耦合关节)从顶部疏水管等开口进入,靠摄像头和编码器实时感知环境,辅助操作人员完成内腔图像采集和缺陷识别。
能做什么:集成机器视觉相机和微型检修执行器,可自动识别内部裂纹、异物,配合检测探头定位;部分设计还具备异物清除能力,减少人工干预、缩短停机时间。
边界:它是"辅助进入 + 辅助识别",不是无人全自动闭环,关键判断仍由专业人员完成。
场景二:焊缝爬行检测(PSA 装置等)
要解决的痛点:变压吸附(PSA)装置因压力剧烈波动,焊缝和热影响区易产生裂纹,需要频繁做高分辨率检测;传统做法停机、打磨、搭脚手架,效率低、成本高、风险大。
机器人配置:搭载板载多阵元相控阵超声(PAUT)模块,配合 PWI/TFM 等成像技术,采用无痕磁轮——吸附行走但不损伤漆面,纵、环向焊缝都能跨越。
核心价值:不需要停机、脚手架和表面预处理,自动化爬行加高精度成像,数据完整记录、可追溯可复现。
边界:主要面向铁磁性结构的焊缝,非铁磁性或特殊涂层需另做验证。
场景三:高辐射环境
解决的问题:核电主给水、主蒸汽等管路在役检查,人员不宜长时间暴露。机器人代替人工进高辐射区,远程操控完成检测,既保人又保数据。
能力:搭载机器视觉和相控阵模块,可发现管道内异物等缺陷,对裂纹几何形状和形貌做精确刻画。
机器人检测的价值,落在三本账上
· 时间账——省停机、省搭拆脚手架;
2. 安全账——人少进高温、高辐射、受限空间;
3. 数据账——连续采集、自动记录,缺陷可追溯、可对比,为状态评估留底。
什么时候该上机器人,什么时候不用
适合:人进不去(狭小、复杂、受限空间)、人不宜久留(高温、高辐射)、要反复检测(在役状态跟踪)的部位。
不适合 / 需三思:常规、易接近的焊缝——常规方法更快更省;机器人是"把做不到的活变成能做的活",不是"让能做的活变得更划算"。
青岛新达检测服务有限公司
2013 年成立 · 总部青岛 · 5 家分公司 · 全国及海外项目制
覆盖无损检测(UT/RT/MT/PT/PAUT/TOFD)、理化检测、焊接工艺评定、绿色低碳
官网:www.xinda1.com
说明:文中机器人应用引自 2026 年第二十二届特种设备无损检测行业高质量发展交流会公开披露的行业案例,属行业技术进展介绍,非新达检测自身实施案例;具体项目可行性需结合设备实际评估。